


点群と3DGS(3Dガウシアンスプラッティング)の違いを整理。点群は1点ずつが実測座標で図面や土量計算の成果になり、3DGSは見た目を最適化した粒の集まりで測量値にはなりません。使い分けと組み合わせ方まで解説します。
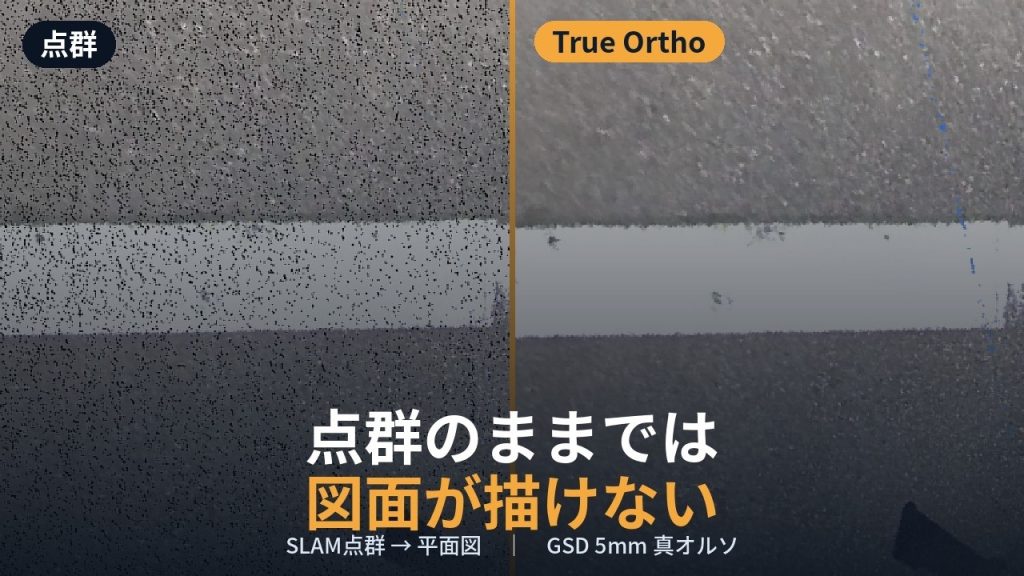
レーザー計測やSLAMで取得した点群が、図面・断面図・土量計算になるまでの5工程を解説。公共座標への位置づけ、グラウンド分類、点群オルソ、等高線と断面図、納品形式まで。令和7年改正で標準化された最近隣法にも触れます。
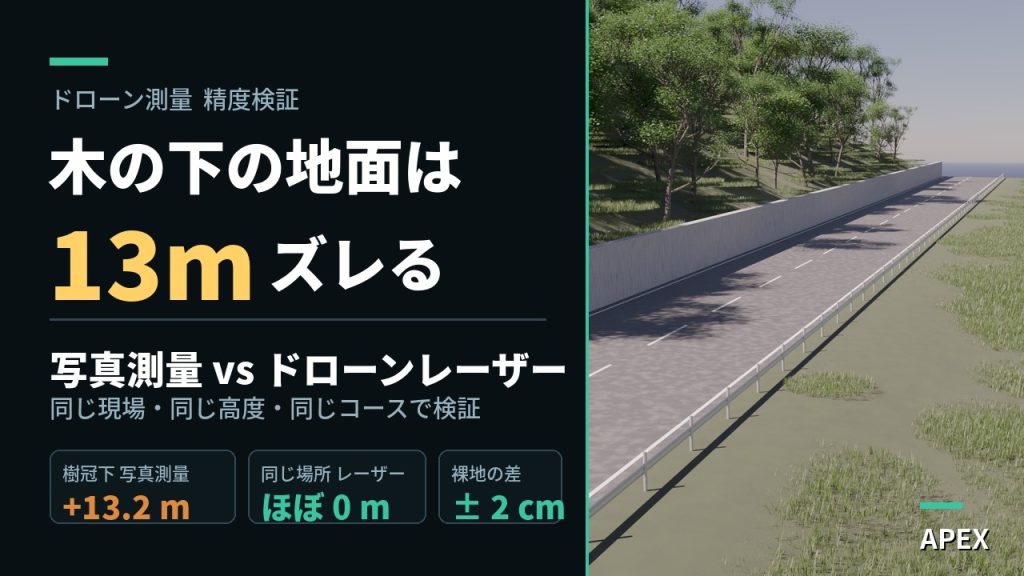
ドローン写真測量とUAVレーザー測量の違いを、同じ現場を両方で測った実測比較で解説。写真測量は樹冠の上面しか取れず、レーザーはマルチリターンで地面を拾います。出来形管理の要求精度±50mm、作業規程の準則 第4編第4章での扱い、公共測量での技術選定条件まで。
基準点もRTKも使わずハンディSLAM単独で計測した場合、誤差はどこから生まれ、どこまで大きくなるのか。ドリフトの正体とループクロージャの仕組み、現場でよくある3つの誤解、±5cmに収まる距離の目安を測量会社が解説します。
ハンディSLAM(ハンドヘルドSLAM/手持ち型3Dスキャナ)とは何か。LiDAR+IMUの仕組み、ループクロージャ、TLSやドローンLiDARとの使い分け、相対1〜2cm級という精度の目安、国土地理院の公共測量マニュアルへの対応までを2分動画と本文で解説します。

点群による出来形管理の全体像を、要領体系の読み方から計測手法の選定、標定点設計、点群処理、規格値判定、帳票・電子納品、検査対応、現場チェックリストまで実務目線で網羅します。

「相対精度2cm」のスキャナーで取得した点群が現場では数cmずれる理由。相対精度と絶対精度の違いを、標定点・検証点・較差という実務の言葉で整理します。

GNSSが届かないトンネル内でハンドヘルドSLAMが選ばれる理由と、延長方向のドリフトを抑える計測計画。断面管理と内空変位の経年比較までを現場の手順に沿って解説します。
国土地理院のLidarSLAM公共測量マニュアルを専門商社が解説。精度・性能試験、作業手順、成果品まで。
SLAMとTLSの原理・精度・生産性の違いを専門商社が解説。使い分けの判断基準5つと併用ワークフローまで。