


技術コラム

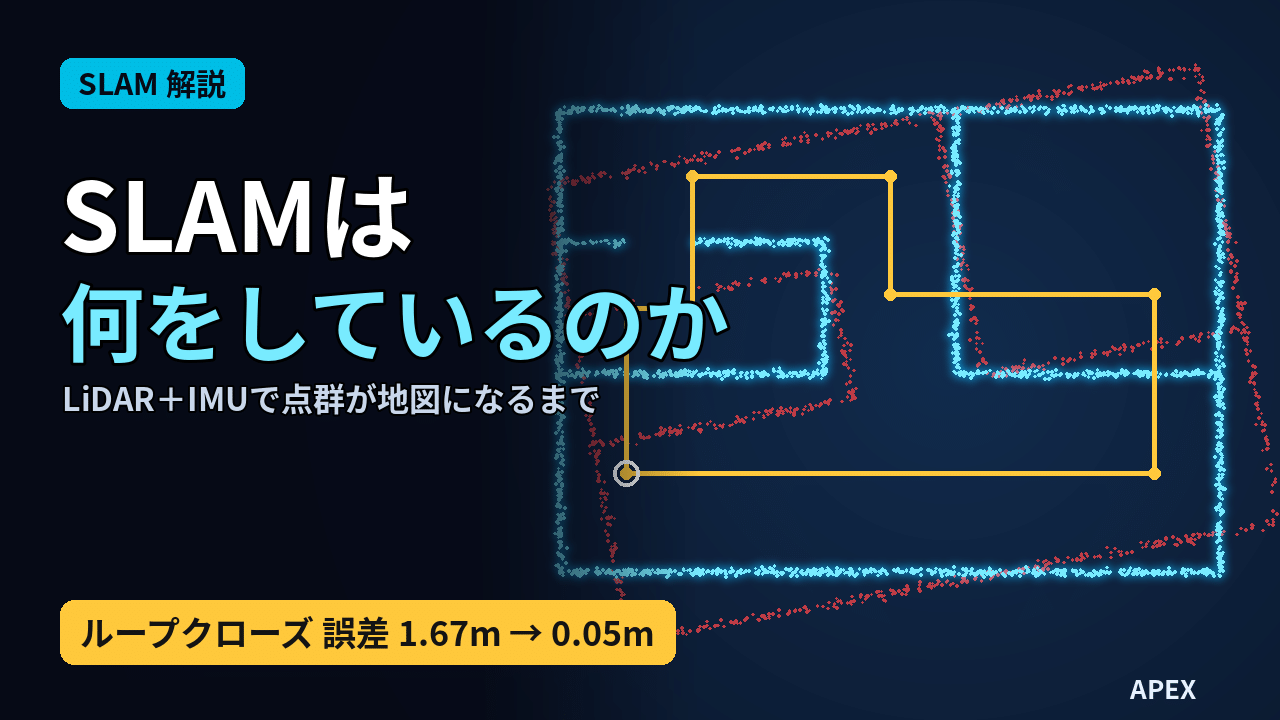
SLAMのアルゴリズムを図解|スキャンマッチング・IMU融合・ループクロージャで点群が地図になるまで
ハンディSLAMの中では何が計算されているのか。スキャンマッチング(ICP)の反復、LiDARとIMUの融合、ドリフト、ポーズグラフ最適化によるループクロージャまでを、実際に計算した図解と動画で測量会社が解説します。
技術コラム
点群と3DGSの違い|同じ計測データ、役割が違う【3Dガウシアンスプラッティング】
点群と3DGS(3Dガウシアンスプラッティング)の違いを整理。点群は1点ずつが実測座標で図面や土量計算の成果になり、3DGSは見た目を最適化した粒の集まりで測量値にはなりません。使い分けと組み合わせ方まで解説します。
技術コラム
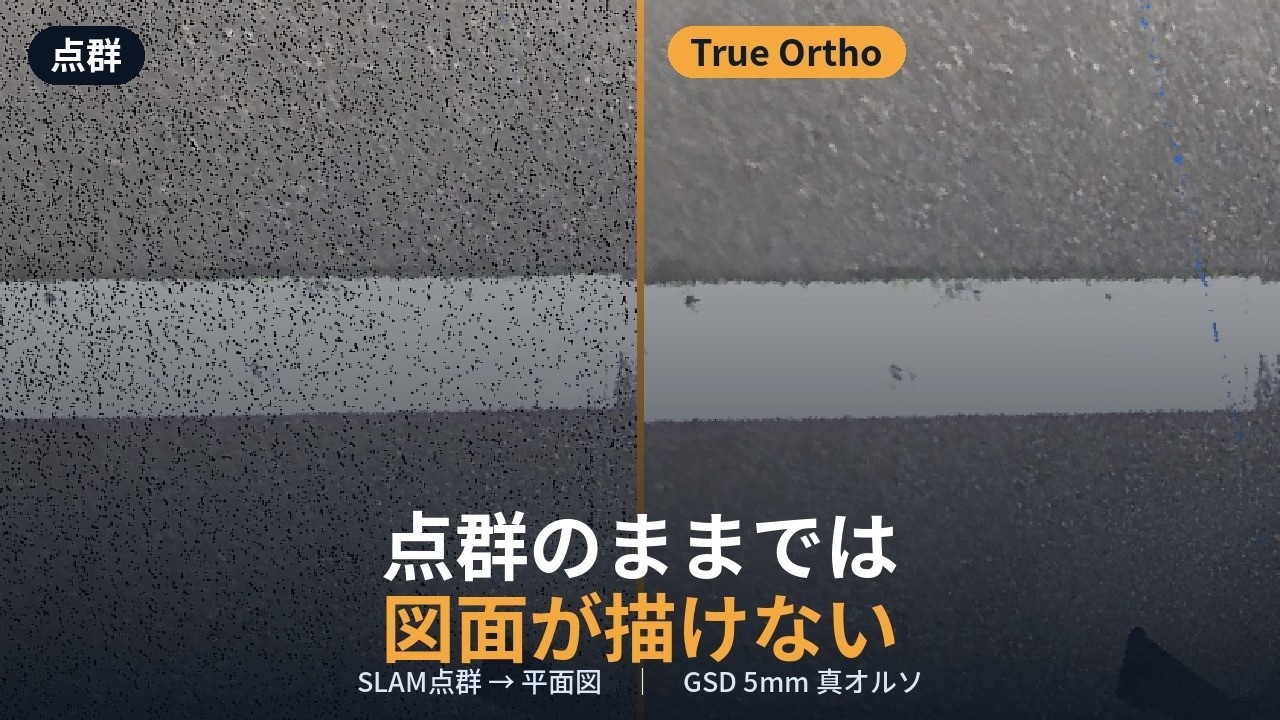
点群から図面へ|UAVレーザー・SLAMの点群が成果品になるまでの全工程
レーザー計測やSLAMで取得した点群が、図面・断面図・土量計算になるまでの5工程を解説。公共座標への位置づけ、グラウンド分類、点群オルソ、等高線と断面図、納品形式まで。令和7年改正で標準化された最近隣法にも触れます。
技術コラム
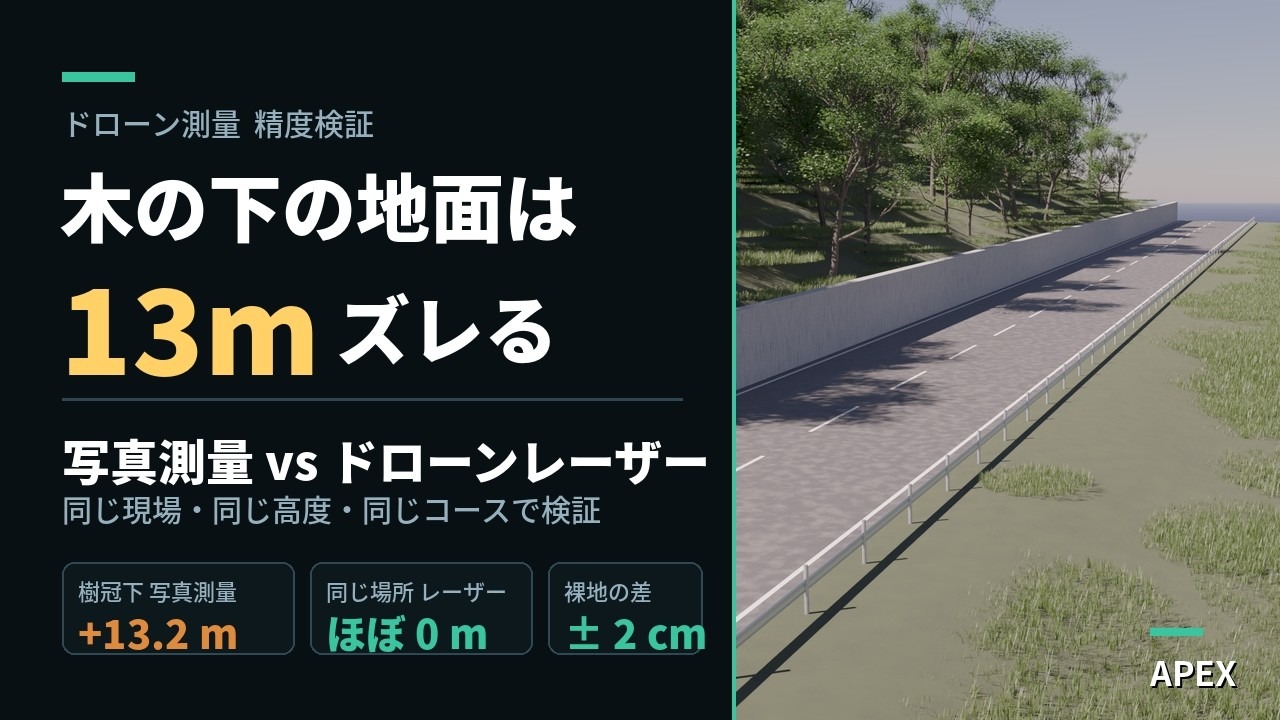
写真測量とドローンレーザー測量の違い|同じ現場を両方で測ったら樹冠下で13mズレた
ドローン写真測量とUAVレーザー測量の違いを、同じ現場を両方で測った実測比較で解説。写真測量は樹冠の上面しか取れず、レーザーはマルチリターンで地面を拾います。出来形管理の要求精度±50mm、作業規程の準則 第4編第4章での扱い、公共測量での技術選定条件まで。
基準点なし・RTKなしでSLAMはどこまで正確か|誤差の正体と精度の限界
基準点もRTKも使わずハンディSLAM単独で計測した場合、誤差はどこから生まれ、どこまで大きくなるのか。ドリフトの正体とループクロージャの仕組み、現場でよくある3つの誤解、±5cmに収まる距離の目安を測量会社が解説します。
技術コラム
ハンディSLAMとは?仕組み・精度・TLSとの違いを2分動画で解説|ハンドヘルド3Dスキャナ入門
ハンディSLAM(ハンドヘルドSLAM/手持ち型3Dスキャナ)とは何か。LiDAR+IMUの仕組み、ループクロージャ、TLSやドローンLiDARとの使い分け、相対1〜2cm級という精度の目安、国土地理院の公共測量マニュアルへの対応までを2分動画と本文で解説します。